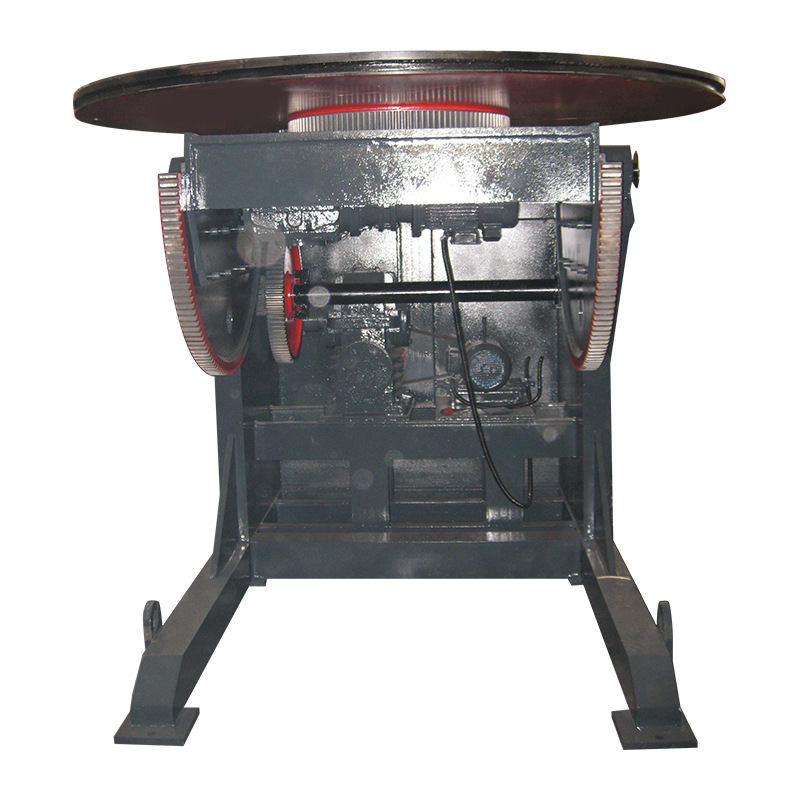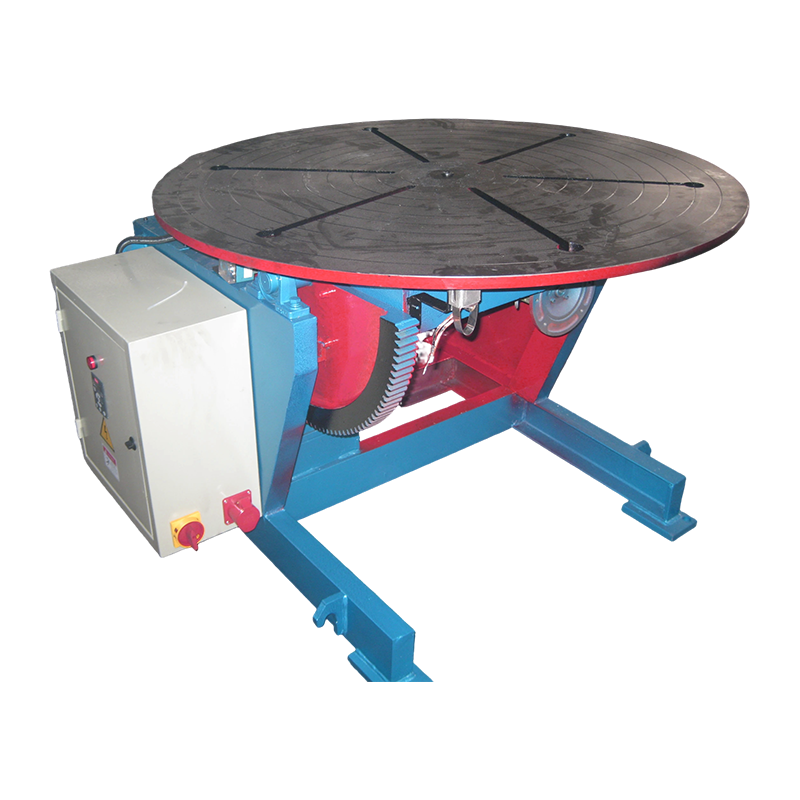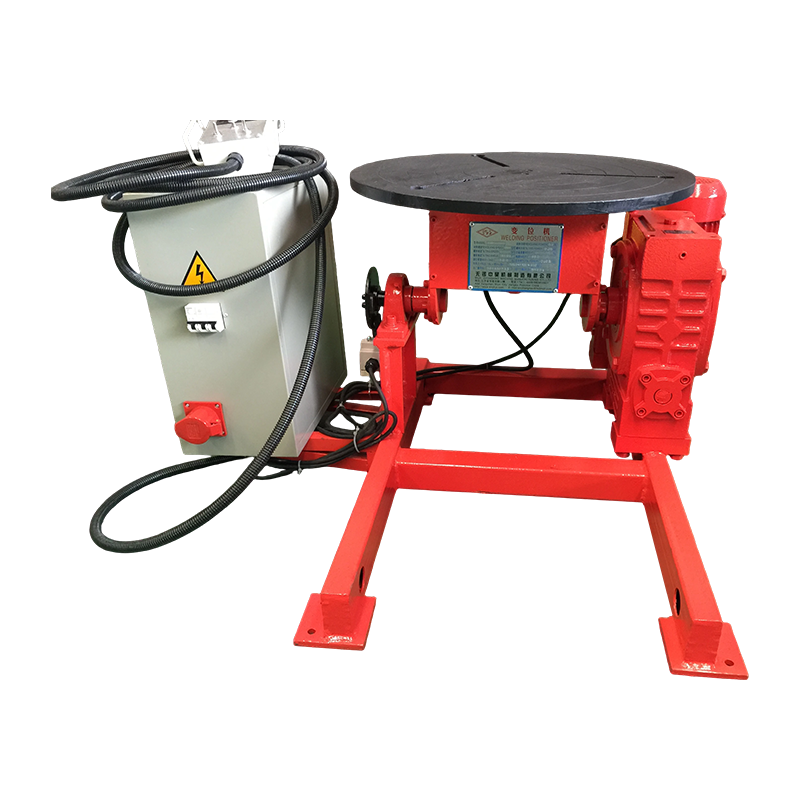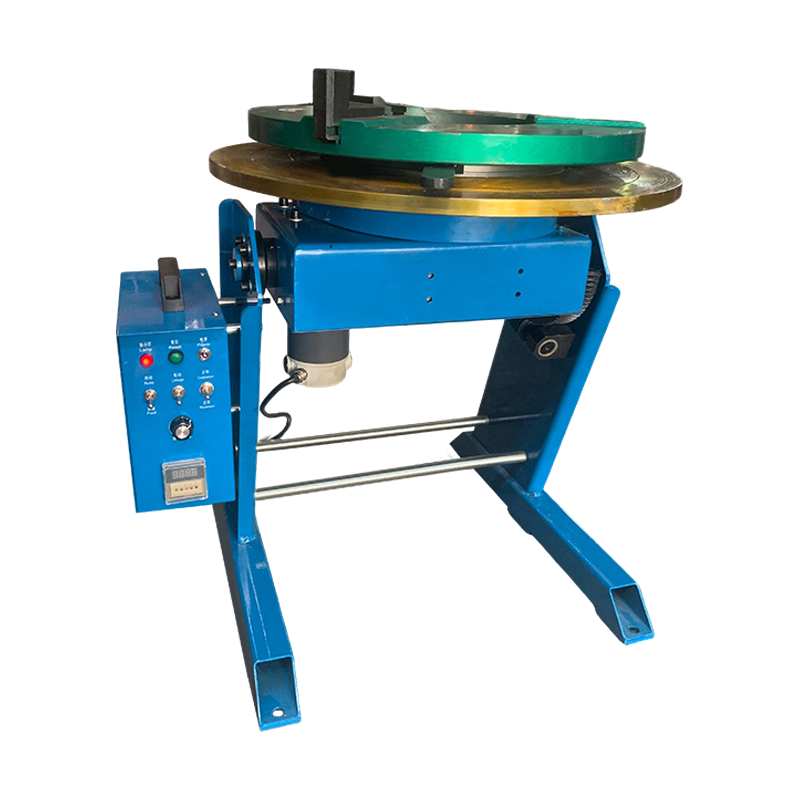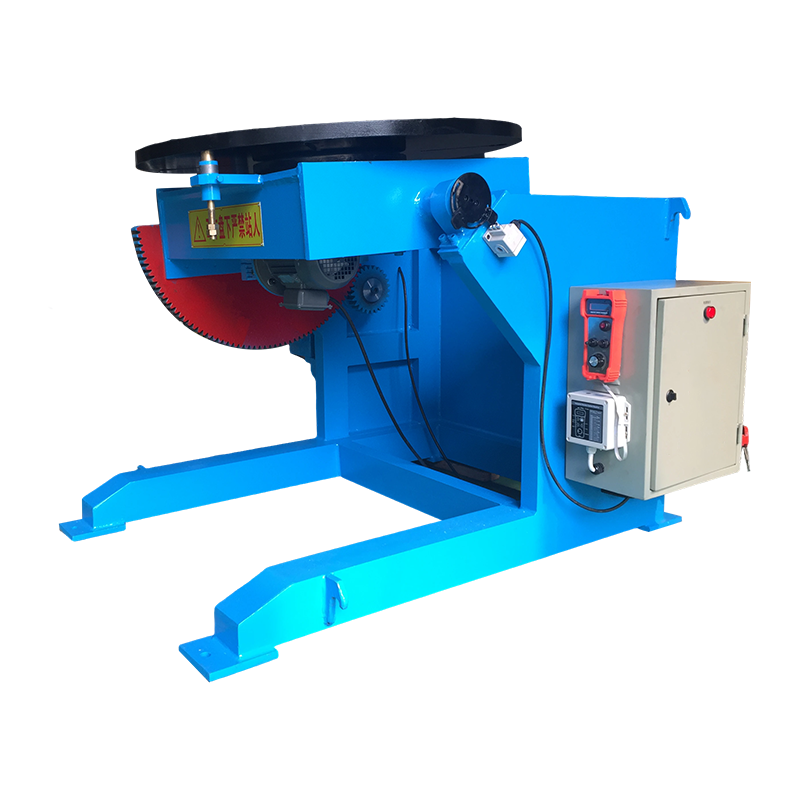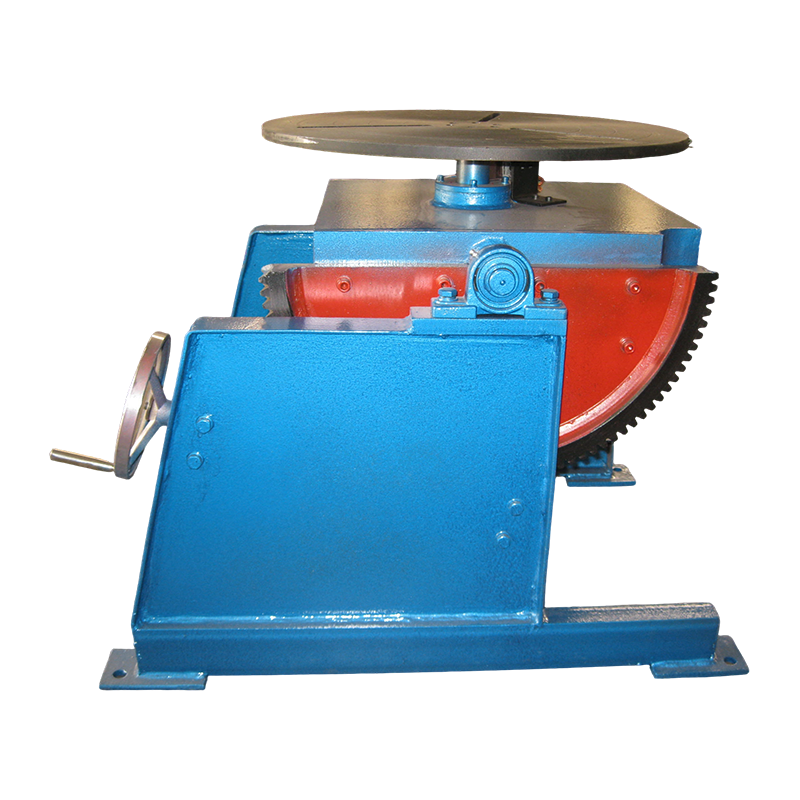
Robotické zváracie polohovadlá zlepšiť kvalitu zvaru a efektívnosť výstupu neustálym premiestňovaním obrobku tak, aby zvárací robot vždy pracoval v optimálnej plochej alebo horizontálnej polohe, čím sa eliminujú prechody nad hlavou a vertikálne prechody, ktoré zhoršujú penetráciu a konzistenciu guľôčok. V praxi to znamená, že výrobcovia, ktorí integrujú robotické polohovadlá, uvádzajú skrátenie doby cyklu o 20 – 40 % a chybovosť len o 0,1 % – v porovnaní s 2 – 5 % pri ručných zváracích operáciách.
Táto príručka popisuje, ako robotické zváracie polohovadlá fungujú, aké typy sú k dispozícii, ako zvoliť správnu konfiguráciu a aké merateľné výsledky môžete očakávať od správne integrovaného systému.
Ako fungujú robotické zváracie polohovače
Robotické zváracie polohovadlo je motorizovaný prípravok, ktorý otáča, nakláňa alebo prevracia obrobok pod koordinovanou kontrolou so zváracím robotom, čím zaisťuje, že každý zvarový spoj je prezentovaný v ideálnom uhle na nanášanie. Namiesto toho, aby sa rameno robota skrúcalo do ťažko dosiahnuteľných polôh, polohovadlo privedie kĺb k robotu – zachováva ploché alebo mierne naklonené zvary, ktoré vytvárajú zvary s úplným prienikom s konzistentnou geometriou guľôčky.
Polohovač komunikuje s riadiacou jednotkou robota prostredníctvom zdieľaného I/O alebo protokolu fieldbus – zvyčajne EtherCAT, DeviceNet alebo PROFINET – čo umožňuje plnú synchronizáciu pohybu. Keď robot dokončí prechod zvaru na jednej ploche, signalizuje polohovadlu, aby nastavil diel do ďalšej polohy spoja, zatiaľ čo robot resetuje horák. Toto koordinované odovzdávanie úplne eliminuje čas manuálneho premiestňovania.
Najmodernejšie robotické zváracie polohovadlá sú riadením robota považované za externé osi. 6-osový robot integrovaný s 2-osovým polohovadlom sa efektívne stáva 8-osovým systémom so všetkými osami koordinovanými v reálnom čase. To znamená, že robot a polohovadlo sa môžu pohybovať súčasne – obrobok sa otáča počas pohybu horáka – čo umožňuje zložité špirálovité a súvislé špirálové zvarové dráhy, ktoré by boli geometricky nemožné pri stacionárnom upínaní.
Servomotory poháňajú osi otáčania a nakláňania polohovača s presnými kódovačmi poskytujúcimi uhlovú spätnú väzbu zvyčajne s presnosťou ±0,01 stupňa. Nosnosť sa pohybuje od menej ako 100 kg pre polohovadlá malých dielov až po viac ako 30 000 kg pre ťažké konštrukčné výrobné systémy používané pri stavbe lodí a výrobe koľajových vozidiel.
Typy robotických zváracích polohovadiel
Každý z piatich primárnych typov polohovadiel pre robotické zváranie rieši odlišnú geometriu obrobku a scenár výroby — výber nesprávneho typu pre vašu aplikáciu je jednou z najčastejších a najnákladnejších integračných chýb.
1. Polohovače vreteník-koník (H/T).
Polohovače vreteník-koník sú najpoužívanejším typom v robotických zváracích bunkách, ktoré sú vhodné pre predĺžené valcové a rúrkové komponenty. Obrobok je upnutý medzi poháňaný vreteník a pasívny alebo poháňaný koník, čo umožňuje plynulé otáčanie o 360 stupňov pozdĺž pozdĺžnej osi. Bežné aplikácie zahŕňajú tlakové nádoby, výfukové potrubia, konštrukčné nosníky a zostavy potrubí.
- Nosnosť: 500 kg až 20 000 kg (menovité ťažisko)
- Rýchlosť otáčania: 0,01 až 3 otáčky za minútu, riadené servomotorom
- Typické použitie: Potrubné cievky, nápravové hriadele, valcové tlakové nádoby
- Kľúčová výhoda: Plynulé otáčanie umožňuje plné obvodové zvary bez zastavenia
2. Otočné (jednoosové) polohovače
Otočné polohovače otáčajú obrobok v jednej horizontálnej alebo naklonenej rovine, čo z nich robí najjednoduchší a cenovo najefektívnejší vstupný bod pre automatizáciu robotického zvárania. Plochá čelná doska otáča diel tak, aby sa postupne zobrazovali rôzne zvarové spoje. Sú vhodné na výrobu plochých plechov, konzolové zostavy a symetrické zvarence. Základné otočné jednotky začínajú okolo 8 000 – 15 000 USD, čo je výrazne pod cenou viacosových systémov.
- Nosnosť: 50 kg až 5 000 kg
- Osy: 1 (rotácia)
- Typické použitie: Konzolové zostavy, uloženia motora, ploché zvarence
- Kľúčová výhoda: Nízke náklady, jednoduché programovanie, minimálna podlahová plocha
3. Dvojosové (naklápanie-rotačné) polohovače
Dvojosové sklopno-otočné polohovadlá sú najuniverzálnejším univerzálnym riešením pre robotické zváranie zložitých 3D zostáv. Naklápacia hlava (zvyčajne 0–135 stupňov) v kombinácii s úplnou rotáciou o 360 stupňov umožňuje prakticky akýkoľvek kĺb, aby bol prezentovaný v plochej polohe. Tieto polohovadlá pracujú s najrôznejšími geometriami dielov a sú predvoleným odporúčaním pre dielne, ktoré manipulujú s rôznymi rodinami dielov. Očakávajte investíciu 20 000 až 60 000 USD v závislosti od kapacity.
- Nosnosť: 250 kg až 10 000 kg
- Osy: 2 (otočenie naklonenia)
- Typické použitie: Poľnohospodárska technika, stavebné stroje, zložité konštrukčné rámy
- Kľúčová výhoda: Zvláda najširšiu škálu tvarov dielov v jednej jednotke
4. Polohovače ruského kolesa (Dual-Station).
Polohovače ruského kolesa dramaticky zvyšujú priepustnosť tým, že umožňujú operátorom nakladať a vykladať jednu stanicu, zatiaľ čo robot zvára na druhej , efektívne eliminuje prestoje robota v dôsledku výmeny dielov. Dve stanice sa otáčajú okolo centrálnej osi – po dokončení zvárania na stanici A sa polohovadlo pootočí o 180 stupňov, čím sa robotovi zobrazí stanica B, zatiaľ čo operátor obsluhuje stanicu A. Pri veľkoobjemovej výrobe môže táto konfigurácia udržať čas zapnutia oblúka robota nad 85 % v porovnaní so 40 – 55 % v bunkách s jednou stanicou.
- Nosnosť: 200 kg až 3 000 kg na stanicu
- Osy: 1 (index) až 2 na stanicu (otočenie naklonením)
- Typické použitie: Automobilové podzostavy, ťažné zariadenia, veľkoobjemové opakujúce sa diely
- Kľúčová výhoda: Maximalizuje čas zapnutia oblúka robota, ideálne pre sériovú výrobu
5. Skyhook a Trannion Positioners
Čapové polohovadlá sú navrhnuté pre veľmi veľké a ťažké zvarence – ako sú rámy banských zariadení, komponenty veterných turbín a karosérie železničných vozňov – kde štandardné konštrukcie polohovadiel nedokážu zvládnuť posun hmotnosti alebo ťažiska. Diel je podopretý na dvoch čapoch na protiľahlých stranách, čo umožňuje otáčanie bremien od 5 000 kg do viac ako 30 000 kg. Varianty Skyhook zavesia súčiastku nad hlavou, čo umožňuje robotovi prístup na všetky spodné plochy bez prekážok.
- Nosnosť: 5 000 kg až 30 000 kg
- Typické použitie: Ťažobné zariadenia, stavby veternej energie, výroba ťažkých koľajníc
- Kľúčová výhoda: Zvláda extrémne užitočné zaťaženie so stabilným ovládaním ťažiska
Typy polohovadiel pre robotické zváranie: Porovnanie vedľa seba
Nižšie uvedená tabuľka porovnáva všetkých päť typov polohovadiel naprieč rozmermi, ktoré sú najdôležitejšie pri špecifikácii systému pre robotickú zváraciu bunku.
| Typ polohovača | Sekery | Rozsah kapacity | Čas zapnutia oblúka | Rozsah nákladov (USD) | Najlepšia aplikácia |
| Vreteník-koník | 1 | 500 kg – 20 000 kg | 70 – 80 % | 15 000 – 80 000 USD | Rúry, valce, hriadele |
| Otočný stôl (jednoosový) | 1 | 50 kg – 5 000 kg | 55 – 70 % | 8 000 – 25 000 USD | Ploché zvarence, konzoly |
| Dvojosové (naklonenie-otočenie) | 2 | 250 kg – 10 000 kg | 70 – 85 % | 20 000 – 60 000 USD | Komplexné 3D zostavy |
| Ruské koleso (dvojstanica) | 1 index 2/stanica | 200 kg – 3 000 kg/stanicu | 85 – 95 % | 35 000 – 120 000 USD | Opakujúce sa časti s veľkým objemom |
| Trunnion / Skyhook | 1–2 | 5 000 kg – 30 000 kg | 65 – 80 % | 80 000 – 300 000 USD | Ťažká konštrukčná výroba |
Tabuľka 1: Porovnanie typov polohovadiel pre robotické zváranie podľa osí, nosnosti, času zapnutia oblúka robota, nákladov a primárnej aplikácie.
Kľúčové výhody robotických zváracích polohovadiel
Primárnou výhodou integrácie robotického zváracieho polohovadla je merateľné, kvantifikovateľné zlepšenie kvality zvaru v kombinácii so skrátením celkového času cyklu. — dva ciele, ktoré si často protirečia pri manuálnych operáciách, ale v robotických polohovacích systémoch sa dosahujú súčasne.
Konzistentné zváranie v plochej polohe
Gravitácia je základnou výzvou pri zváraní. Roztavený kov zvarového kúpeľa tečie smerom nadol, čo znamená, že polohy nad hlavou (4G) a vertikálne (3G) vyžadujú vyššiu zručnosť zvárača a pomalšie rýchlosti pohybu, aby sa zabránilo prehýbaniu a nedostatočnému naplneniu. Robotické polohovadlá úplne eliminujú tieto polohy otáčaním dielu, takže každý spoj je prezentovaný v polohe plochého (1G) alebo horizontálneho zaoblenia (2F) – dve polohy, ktoré umožňujú najvyššiu rýchlosť pohybu, najhlbší prienik a najkonzistentnejší profil pätky. Z praktického hľadiska môžu rýchlosti pohybu GMAW v plochej polohe dosiahnuť 80–120 palcov za minútu oproti 20–40 IPM pri prechodoch mimo polohy.
Skrátený čas cyklu
Automatické premiestnenie medzi zvarovými spojmi trvá 3–8 sekúnd na index na väčšine polohovadiel poháňaných servomotorom. Manuálne premiestnenie ľudským operátorom – vrátane uvoľnenia, zdvíhania, premiestnenia a opätovného upnutia – zvyčajne trvá 45 – 120 sekúnd na operáciu a prináša variabilitu. V prípade dielu vyžadujúceho 8 premiestnení tento rozdiel samotný ušetrí 6–15 minút času bez oblúka na jednotku. Pri 20 dieloch za zmenu to predstavuje 2–5 hodín obnovenej kapacity denne.
Nižšia chybovosť a náklady na prepracovanie
Robotické zváracie bunky s koordinovanými polohovadlami neustále dosahujú chybovosť pod 0,5 %, pričom najlepšie prevádzky vo svojej triede uvádzajú chybovosť 0,05 – 0,1 %. Na porovnanie, ručné zváracie operácie v podobných aplikáciách dosahujú priemerne 2–5 % chybovosti. Vzhľadom na to, že náklady na prepracovanie zvaru sú zvyčajne 5 až 10-krát vyššie ako pôvodné náklady na zvar – v dôsledku brúsenia, opätovného zvárania, korekcie tepelného skreslenia a opätovnej kontroly – zníženie chybovosti z 3 % na 0,2 % pri ročnej produkcii 10 000 jednotiek môže predstavovať 200 000 až 800 000 USD bez nákladov na prepracovanie.
Rozšírený dosah a prístup robota
Rameno robota má pevné limity dosahu. Pri komplexnej výrobe môžu byť niektoré spoje geometricky nedostupné z pevnej polohy robota. Otáčaním a nakláňaním obrobku polohovadlo efektívne rozširuje funkčný dosah robota – premiestňuje vzdialené kĺby do pracovného priestoru robota bez premiestňovania samotného robota. To je obzvlášť cenné pri automatizovanom zváraní potrubí a výrobe tlakových nádob, kde sa zvarové švy ovíjajú po celom obvode dielu.
Vylepšená bezpečnosť operátora
Ručné premiestňovanie ťažkých zvarencov predstavuje významné riziko poranenia pohybového aparátu. Komponenty s hmotnosťou 50 – 500 kg vyžadujú mostové žeriavy alebo viacerých operátorov a nesprávne zdvíhacie zariadenia sú hlavnou príčinou úrazov na pracovisku vo výrobných dielňach. Robotické polohovadlá eliminujú všetku ručnú manipuláciu počas procesu zvárania – operátori nakladajú a vykladajú prípravky pomocou vhodných zdvíhacích pomôcok, ale premiestňovanie počas zvárania je výlučne riadené strojom. Prispieva to k zníženiu nárokov zamestnancov na kompenzáciu a zlepšeniu dodržiavania OSHA.
Ako si vybrať správny zvárací robotický polohovač
Výber správneho polohovadla pre robotické zváranie vyžaduje vyhodnotenie piatich kritických parametrov: hmotnosť a geometria dielu, objem výroby, kompatibilita s robotom, podlahová plocha a rozpočet. Pokazenie čo i len jedného z nich spôsobuje problémy, ktorých oprava po inštalácii je nákladná.
Krok 1 — Definujte obálku dielu a hmotnosť
Vypočítajte maximálnu hmotnosť obrobku vrátane upínacích prípravkov a nástrojov – nielen holých dielov. Pri špecifikovaní kapacity polohovadla pridajte k tomuto údaju bezpečnostnú rezervu 25–30 %. Napríklad diel s hmotnosťou 300 kg so 40 kg upínadlom by mal byť klasifikovaný ako polohovadlo s minimálnou hmotnosťou 450 kg. Okrem toho vypočítajte posunutie ťažiska od osi otáčania – excentrické zaťaženia vyžadujú zníženú kapacitu alebo protizávažie, ktoré musí vyhodnotiť výrobca polohovacieho zariadenia pred špecifikáciou pohonného systému.
Krok 2 – Vyhodnoťte geometriu dielu a dostupnosť spoja
Zistite, koľko zvarových spojov existuje, ich vzájomnú orientáciu a či stačí rotácia v jednej osi, aby boli všetky spoje v rovnej polohe. Ak existujú spoje na viacerých kolmých plochách, je potrebný dvojosový polohovadlo naklonenia a otáčania. Ak sú spoje obvodové na dlhej osi, prirodzenou voľbou je vreteník-koník. Pred výberom typu polohovadla načrtnite alebo vymodelujte diel v CAD a simulujte postupnosť otáčania.
Krok 3 — Priraďte polohovač k ovládaču robota
Skontrolujte, či je systém pohonu polohovadla kompatibilný s externým osovým rozhraním vášho ovládača robota. Väčšina hlavných výrobcov OEM robotov podporuje externú koordináciu osí prostredníctvom vyhradených dosiek osí alebo pripojenia k prevádzkovej zbernici. Špecifikujte požiadavky na protokol servopohonu polohovadla na začiatku projektu – nezhodné komunikačné protokoly sú častou príčinou oneskorení integrácie. Potvrďte maximálny počet koordinovaných externých osí, ktoré váš ovládač podporuje (zvyčajne 3–7 v závislosti od generácie ovládača).
Krok 4 — Výpočet požiadaviek na objem výroby
Pri objemoch výroby nižších ako 5 000 dielov za rok s vysokou rozmanitosťou dielov zvyčajne poskytuje najlepšiu návratnosť jeden dvojosový polohovadlo naklápania a otáčania. Pre objemy presahujúce 20 000 dielov za rok s obmedzenou rozmanitosťou, konfigurácia s dvoma stanicami ruského kolesa maximalizuje priepustnosť na meter štvorcový plochy bunky. Pre nízkoobjemovú a vysokohodnotnú konštrukčnú výrobu je zaručený polohovač vreteníka-koníka alebo čapu s vyššou kapacitou aj pri nižších ročných objemoch.
Krok 5 — Posúďte podlahovú plochu a bezpečnostný obvod
Obálka rotácie polohovadla musí byť úplne obsiahnutá v obvode bezpečnostného oplotenia robotickej bunky s primeranou vôľou pre maximálny rozmer dielu pri akomkoľvek uhle otáčania. Diel s dĺžkou 1200 mm, ktorý sa otáča na vreteníku-koníku, vyžaduje polomer vôle najmenej 700 mm od osi otáčania k okolitej konštrukcii. Bezpečnostné svetelné závesy alebo plošné skenery musia byť umiestnené tak, aby zohľadňovali celý dynamický rozsah ramena robota aj rotačného polohovadla.
| Scenár | Hmotnosť dielu | Ročný objem | Odporúčaný typ | Odhadované obdobie návratnosti investícií |
| Malé zátvorky, dielňa | Pod 100 kg | 2 000 – 8 000 | Gramofón | 12-18 mesiacov |
| Výroba so zmiešanou geometriou | 100 – 500 kg | 1 000 – 10 000 | Dvojosové naklápanie-rotácia | 18-30 mesiacov |
| Veľkoobjemová automobilová podzostava | 50 – 300 kg | 20 000 | Ruské koleso (dvojitá stanica) | 10-16 mesiacov |
| Zváranie rúr a valcov | 200 – 5 000 kg | 500 – 5 000 | Vreteník-koník | 20-36 mesiacov |
| Ťažká konštrukčná výroba | 5 000 kg | Menej ako 500 | Trunnion / Skyhook | 36-60 mesiacov |
Tabuľka 2: Sprievodca výberom polohovača podľa výrobného scenára, hmotnosti dielu, objemu a odhadovanej doby návratnosti investície.
Integrácia s robotickými zváracími bunkami
Úspešná integrácia robotického zváracieho polohovadla vyžaduje koordinované plánovanie naprieč mechanickým dizajnom, programovaním softvéru a konfiguráciou bezpečnostného systému od najskorších štádií návrhu bunky. — Dodatočná montáž polohovadla do existujúcej bunky je možná, ale stále je nákladnejšia a časovo náročnejšia ako navrhovanie od začiatku.
Koordinácia a programovanie vonkajšej osi
Programovanie systému robot-polohovač ako koordinovaných vonkajších osí znamená, že každý naučený bod v programe robota zahŕňa súčasne polohy kĺbov robota aj uhly polohovadla. Keď program beží, ovládač interpoluje všetky osi v reálnom čase – polohovadlo sa otáča, zatiaľ čo robot pohybuje horákom, pričom udržiava konštantnú relatívnu polohu medzi špičkou drôtu a zvarovým spojom. Tento koordinovaný pohyb je nevyhnutný pre špirálové zvary, kužeľové švy a akúkoľvek geometriu, kde by sekvenčný prístup indexu a zvaru zanechal stop-začiatok v pätke.
Dizajn prípravkov a nástrojov
Rozhranie čelnej dosky polohovadla alebo skľučovadla sa musí zhodovať s dizajnom nástroja a nástroje musia lokalizovať diely opakovateľne s presnosťou 0,5 mm alebo lepšou – tolerancia potrebná pre programy robotického oblúkového zvárania, aby sa dôsledne zasahovali do drážok spoja bez sledovania švu. Nástroje, ktoré spôsobujú chyby polohy väčšie ako 1,5 mm, vyžadujú pridanie laserového systému alebo systému na sledovanie švov s oblúkovým napätím, aby sa dynamicky kompenzovali, čím sa náklady na článok zvýšia o 8 000 – 25 000 USD.
Bezpečnostná architektúra
Robotické zváracie polohovadlo vytvára dynamické nebezpečné zóny, ktoré presahujú hranice samotného ramena robota. Otočná čelná doska a samotná časť predstavujú miesta zovretia, nebezpečenstvo rozdrvenia a riziko projektilu, ak svorka počas otáčania zlyhá. Bezpečnostné programovateľné logické ovládače (PLC) musia monitorovať stav upnutia upínacieho prípravku, limity krútiaceho momentu a limity rýchlosti na všetkých osiach polohovacieho zariadenia. Bezpečnostný systém musí držať polohovadlo v nehybnom stave, ak nie je splnený akýkoľvek bezpečnostný vstup, a musí byť v prípade núdzového zastavenia bezpečný pri zabrzdení – nie pri voľnobežnom dobehu.
Odvetvia, ktoré používajú polohovadlá pre robotické zváranie
Robotické zváracie polohovadlá sú nasadené prakticky v každom sektore ťažkej a presnej výroby od spotrebného tovaru až po kritické letecké štruktúry.
- Automobilový priemysel a dodávatelia úrovne 1: Výfukové systémy, pomocné rámy podvozku, komponenty zavesenia kolies a rámy sedadiel – zvyčajne využívajúce články ruského kolesa pre vysoký objem a rýchle časy cyklov
- Poľnohospodárske vybavenie: Ramená nakladača, zostavy výložníka a rámy náradia – ťažké, asymetrické zvarence, ktoré využívajú dvojosové polohovadlá s naklápaním a otáčaním s nosnosťou 1 000 – 5 000 kg
- Ropa a plyn: Plášte tlakových nádob, časti cievok potrubia a prírubové podzostavy – v tomto segmente dominujú polohovače vreteník-koník vďaka valcovej geometrii väčšiny komponentov
- Stavebné vybavenie: Výložníky rýpadiel, protizávažia, spojenia lyžíc a komponenty žeriavov – často najväčšie robotické zváracie aplikácie mimo stavby lodí, vyžadujúce čapy alebo vysokovýkonné polohovadlá s naklápaním a otáčaním
- Letectvo a obrana: Časti palivovej nádrže, konštrukčné súčasti draku lietadla a kryty raketových motorov – zvárané v kontrolovanom prostredí pomocou vysoko presných polohovadiel s požiadavkami na uhlovú presnosť 0,01 stupňa alebo lepšie
- Železnica a doprava: Rámy podvozkov, zostavy spriahadla a časti karosérie železničných vozňov – zvyčajne zvárané s veľkými polohovačmi čapu a robotickými portálovými systémami pracujúcimi v tandeme
- Obnoviteľná energia: Časti veže veterných turbín, rámy gondoly a konštrukcie solárnych sledovačov – extrémne veľké, ťažké komponenty vyžadujúce prispôsobené systémy polohovania
Často kladené otázky o robotických zváracích polohovadlách
Otázka: Aký je rozdiel medzi zváracím polohovadlom a zváracím rotátorom?
Zvárací rotátor podopiera a otáča valcový obrobok na poháňaných valcoch – dielec spočíva na valcoch a otáča sa vlastnou hmotnosťou. Naproti tomu polohovacie zariadenia upínajú alebo upevňujú súčiastku a otáčajú ňou poháňanú os, čím poskytujú presné uhlové ovládanie bez ohľadu na tvar súčiastky. Rotátory sa používajú takmer výlučne pre kruhové potrubia a nádoby; polohovadlá zvládajú ľubovoľné geometrie. Pri robotickom zváraní sú polohovadlá silne preferované, pretože sa integrujú s riadiacou jednotkou robota ako koordinované externé osi, čo umožňuje synchronizovaný pohyb, ktorý rotátory nedokážu zabezpečiť.
Otázka: Môžu byť robotické zváracie polohovadlá použité pri všetkých zváracích procesoch?
Áno – robotické zváracie polohovadlá sú procesne agnostické. Používajú sa s GMAW (MIG), GTAW (TIG), FCAW, SAW (pod tavivom), plazmovým zváraním a laserovým zváraním. Špecifikácie polohovadla (zaťaženie, rýchlosť, presnosť) sa môžu líšiť v závislosti od procesu – aplikácie SAW zvyčajne vyžadujú pomalú, stabilnú rotáciu pri presných rýchlostiach, aby sa udržala plocha toku, zatiaľ čo polohovadla GMAW môžu indexovať rýchlejšie medzi diskrétnymi polohami. Požiadavky na proces by mali byť špecifikované výrobcovi polohovacieho zariadenia pred dokončením výberu hnacieho motora a prevodovky.
Otázka: Aká je typická návratnosť investícií pre robotické zváracie polohovadlo?
Návratnosť investícií vo veľkej miere závisí od objemu výroby, zložitosti dielov a súčasných nákladov na manuálnu prácu. V automobilovom prostredí a v prostredí veľkoobjemovej výroby sú pre inštalácie polohovadiel ruského kolesa typické obdobia návratnosti investícií 10–18 mesiacov. V dielňach alebo aplikáciách s menším objemom je bežnejší 24–36 mesiacov. Výpočet návratnosti investícií by mal zahŕňať úspory v dôsledku zníženia prepracovania, prerozdelenia práce, nižšej spotreby spotrebného materiálu (vyššia rýchlosť jazdy v plochej polohe spotrebuje menej drôtu na jednotku dĺžky zvaru) a znížené nároky na zranenia – nielen priame úspory práce pri výmene robota.
Otázka: Ako zabránim prechodu zváracieho prúdu cez ložiská polohovadla?
Zvárací prúd vedený cez ložiská polohovadiel spôsobuje poškodenie krúžkov ložísk elektrickým výbojom (EDM), čo vedie k predčasnému zlyhaniu ložiska – často v priebehu niekoľkých mesiacov. Správnym riešením je nasmerovať návrat zváracej zeminy priamo do upínadla obrobku alebo čelnej dosky, pričom sa ložisko úplne obíde, pomocou uzemňovacích káblov zváracej kvality dimenzovaných na očakávanú intenzitu prúdu. Mnoho výrobcov polohovadiel dodáva na tento účel vyhradené uzemňovacie body na čelnej doske a kryte vreteníka. Nikdy sa nespoliehajte na konštrukčnú oceľ alebo ložiskovú zostavu polohovacieho regulátora ako na spätnú dráhu zeme.
Otázka: Akú údržbu vyžaduje polohovadlo pre robotické zváranie?
Intervaly údržby závisia od pracovného cyklu a zaťaženia, ale štandardné požiadavky zahŕňajú: kontroly a výmeny oleja v prevodovke každých 2 000 – 4 000 hodín, mazanie ložísk každých 500 – 1 000 hodín, overenie kalibrácie snímača každých 12 mesiacov, týždenne kontrolu opotrebenia alebo poškodenia uzemňovacieho kábla a zálohovanie parametrov servopohonu po akejkoľvek zmene softvéru. Znečistenie čelnej dosky a oblastí osi rotácie rozstrekom zo zvárania by sa malo denne odstraňovať. Polohovacie zariadenia v aplikáciách s vysokým pracovným cyklom (dve alebo tri zmeny) by mal servisný tím výrobcu každoročne kontrolovať.
Otázka: Aký je minimálny objem dielu, ktorý oprávňuje robotické zváracie polohovadlo?
Neexistuje žiadny univerzálny prah, ale ako praktické usmernenie: ak má jednotlivý diel viac ako 3 premiestnenia na zvárací cyklus, polohovadlo sa pravdepodobne vráti do 24 mesiacov pri objemoch výroby len 500 kusov za rok – za predpokladu, že hodnota dielu je významná a náklady na prepracovanie sú vysoké. Pre jednoduché diely s jedným alebo dvoma premiestneniami sú zvyčajne potrebné objemy 2 000 ročne, aby sa odôvodnila kapitálová investícia do polohovadla v porovnaní s dobre navrhnutým ručným prípravkom.
Kľúčové veci so sebou: Robotické zváracie polohovadlá nie sú voliteľným príslušenstvom v modernej automatizovanej zváracej bunke – sú mechanizmom, vďaka ktorému je robotické zváranie ekonomicky a technicky lepšie ako manuálne zváranie v najširšom spektre aplikácií. Výber správneho typu polohovadla, kapacity a integračného prístupu od začiatku je najdôležitejším inžinierskym rozhodnutím v akomkoľvek projekte automatizácie zvárania. Uprednostnite nosnosť s rezervou, včas overte kompatibilitu ovládača a navrhnite bezpečnostný systém paralelne s mechanickou a softvérovou architektúrou.